Object Detection using Event Camera: A MoE Heat Conduction based Detector and A New Benchmark Dataset
Contributions
- MoE (Misture of Experts) heat conduction 기반의 object detection 알고리즘 제안 (MvHeat-DET)
- Event data embedding을 위한 stem network → MoE-HCO block 통과
- EvDET200K event object detection dataset
Event representation : frame
Introduction
- 기존 event 기반 object detector의 문제점
- CNN 혹은 Transformer 기반 backbone에 의존함. (CNN은 global 학습에 취약, ViT는 계산 복잡도 & interpretability)
- SNN 기반 event encoding : 성능이 ANN기반 대비 떨어짐
- Heat Conduction Operator (HCO)
- vHeat 모델에서 제안
- image patch를 heat source로 가정, thermal energy diffusion으로 vision 문제를 해결
- 2D DCT, IDCT 활용 → 계산 복잡도 줄임, but 이는 visual data에 최적화 되어있지 않음
MvHeat-DET
Preliminaries : Physical Heat Conduction
논문의 모델은 2-dim heat conduction equation을 기반으로 설계됨
2-dim heat conduction equation (k는 thermal diffusivity) :
\[\frac{\partial\left(x,y,t\right)}{\partial t}=k\left(\frac{\partial^2u\left(x,y,t\right)}{\partial x^2}+\frac{\partial^2u\left(x,y,t\right)}{\partial y^2}\right)=k(u_{xx}+u_{yy})\]푸리에 변환을 취하면,
\[\mathcal{F}\frac{\partial\left(x,y,t\right)}{\partial t}=k\mathcal{F}\left(u_{xx}+u_{yy}\right)\] \[\frac{\partial\hat{u}\left(v_x, v_y, v_t\right)}{\partial t}=-k\left(v_x^2+v_y^2\right)\hat{u}(v_x,v_y,t)\]일반해는 다음과 같음
\[\hat{u}\left(v_x, v_y, v_t\right)=\hat{f}\left(v_x, v_y\right)e^{-k\left(v_x^2+v_y^2\right)t}\]Inverse fourier 과정을 거치면,
\[u\left(x,y,t\right)=\mathcal{F}^{-1}\left(\hat{f}(v_x,v_y)e^{-k\left(v_x^2+v_y^2\right)t}\right)\]모델은 위 식을 변환하는 과정을 거치면서 학습을 진행함
Overview
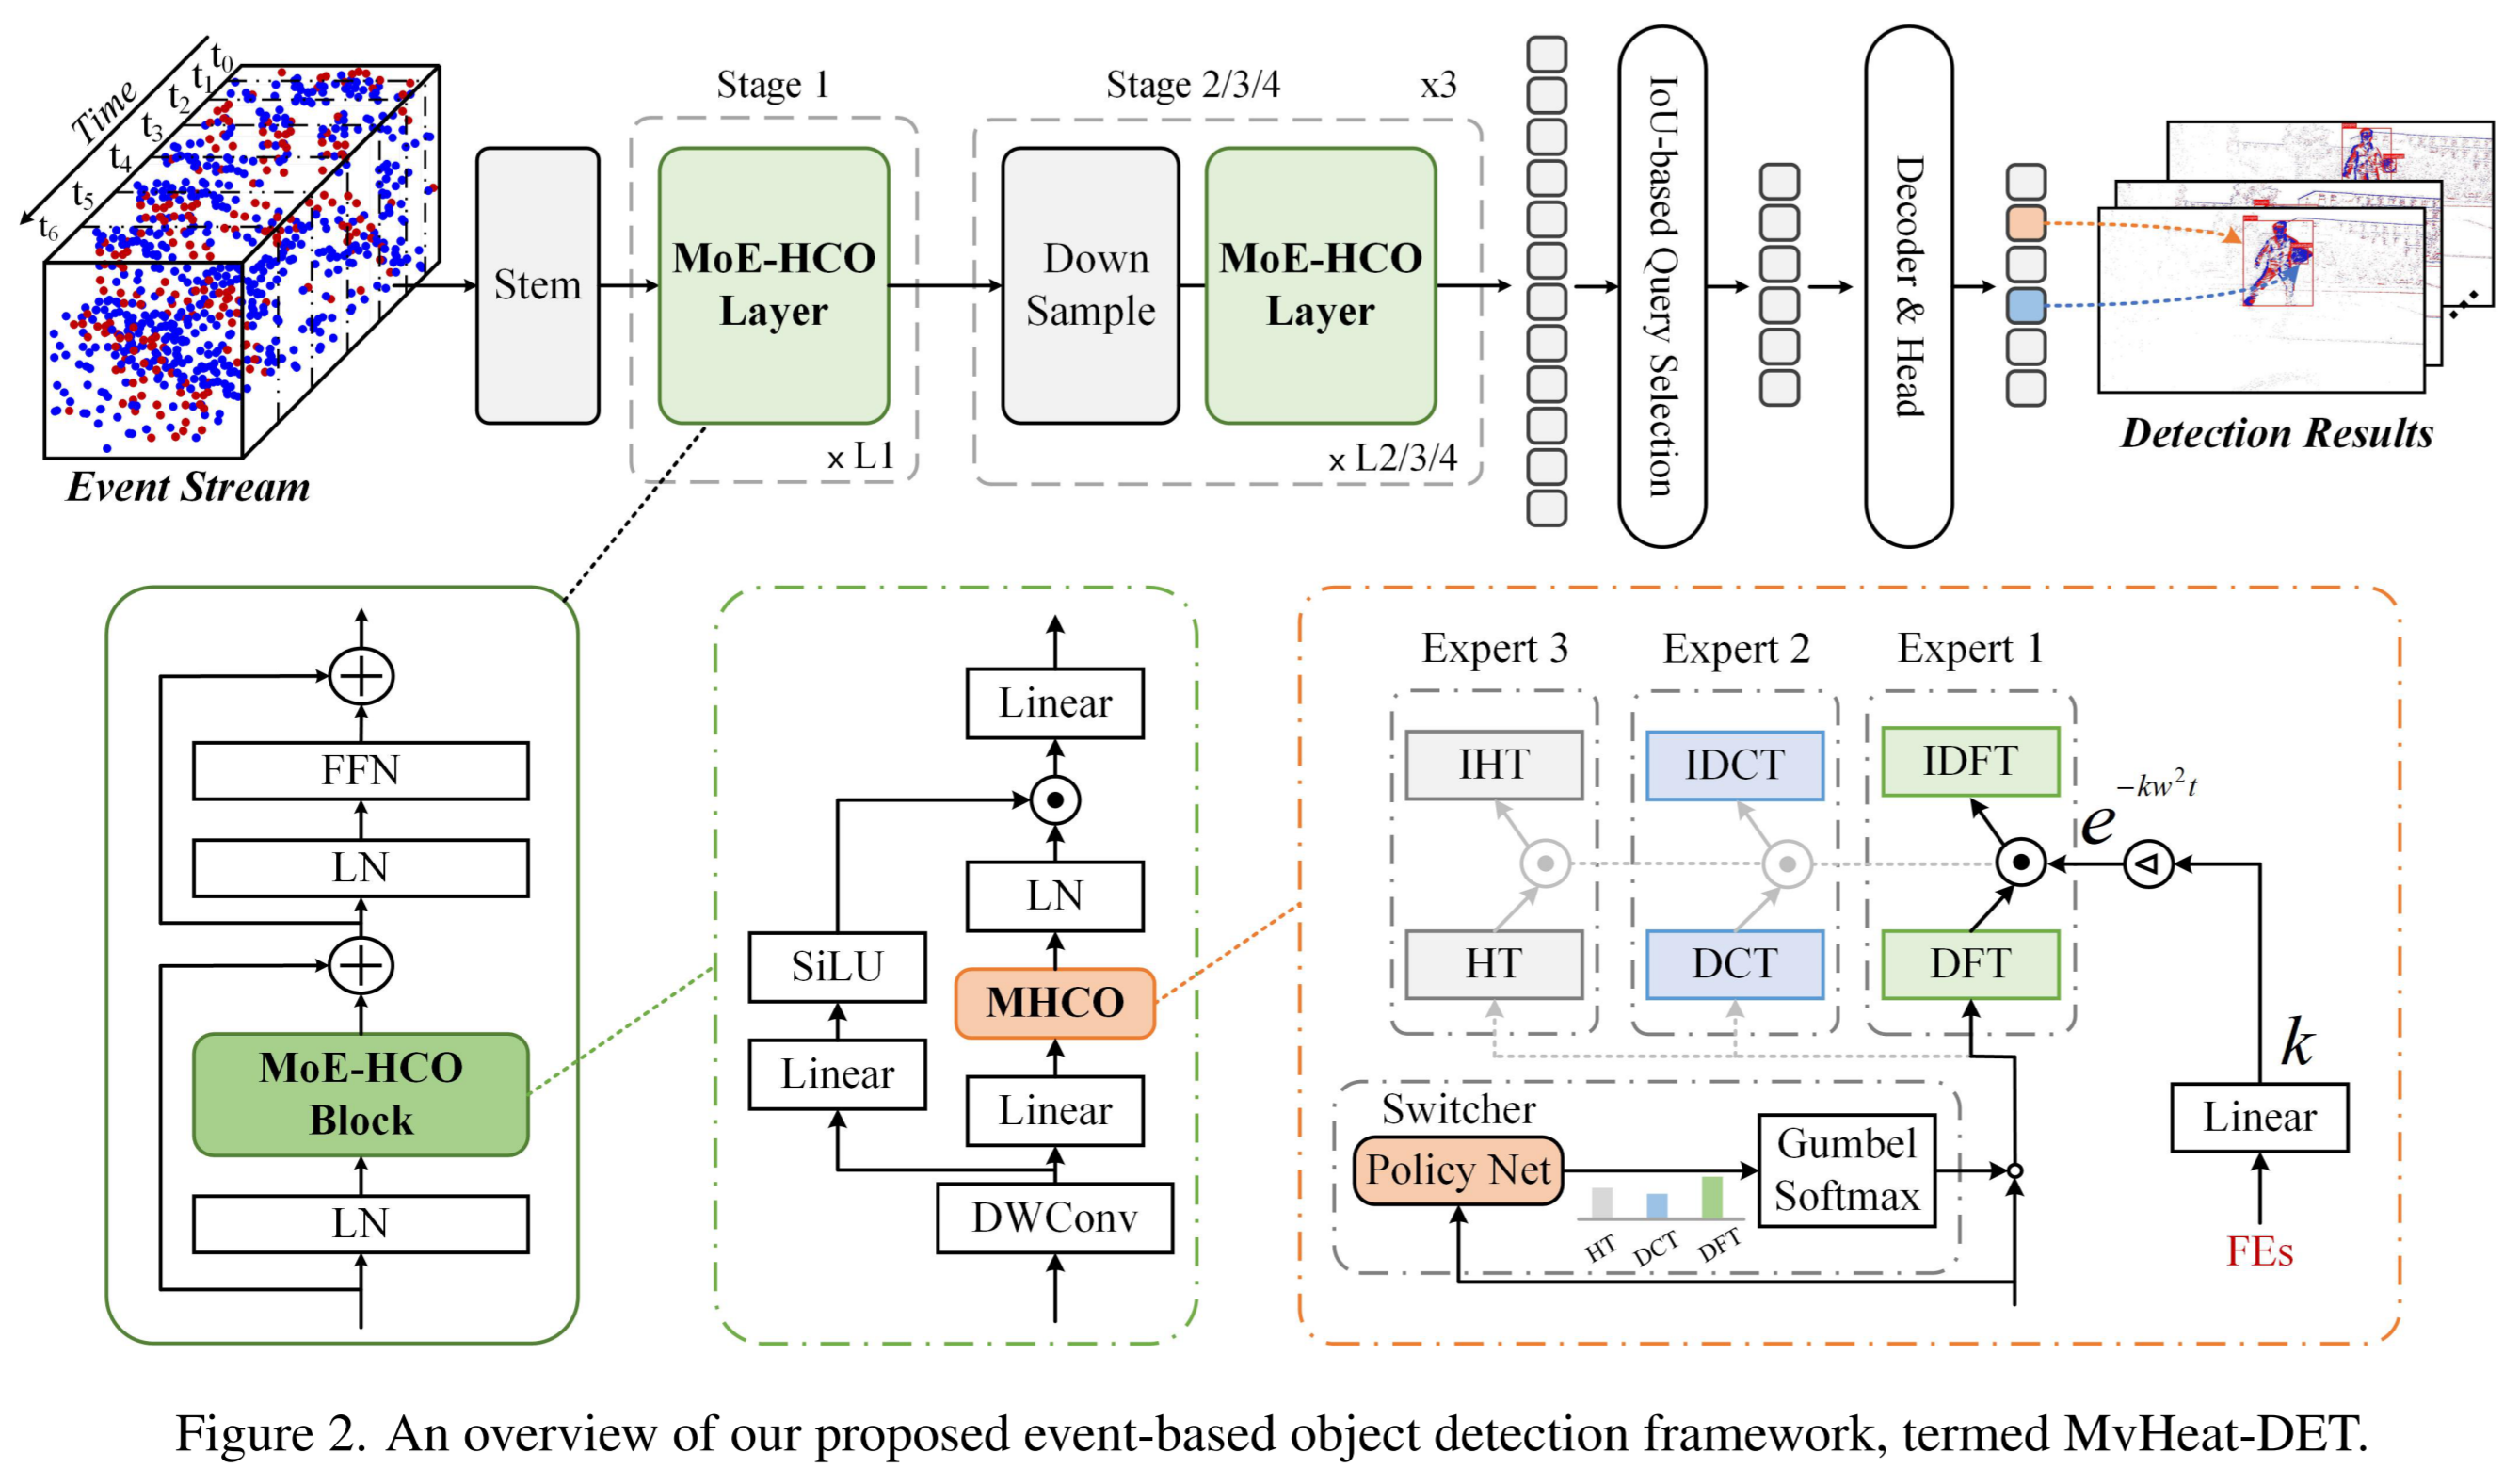
- Stem network : Event frame으로 event embedding을 제작
- MoE-HCO block : DFT-IDFT (Cosine), DCT-IDCT (Fourier), HT-IHT (Haar) 활용
- Policy network & Gumbel softmax for expert selection
- Frequency embeddings (FEs) : k 예측
- IoU-based query selection : 최종 detection에서 key token 검색
Mixture of Experts Heat Conduction Operation
- Backbone으로 활용
- MoE-HCO Layer > MoE-HCO Block > MHCO
- 레이어 자체는 ViT와 유사
Process
- Embedded input이 DWConv를 통과 → temperature distribution로 확장 ($U_0$)
- Frequency embeddings (FEs)로 k 예측 (FEs는 learnable parameter)
Selection mechanism (Policy net + Gumbel softmax) → expert 선택 (DFT, DCT, HT 중 1개)
\(U_t =\mathcal{F}^{-1}\left(\mathcal{F}\left(U_0\right)e^{-k\left(v^2_x+v^2_y\right)t}\right), \quad U_t =\mathcal{C}^{-1}\left(\mathcal{C}\left(U_0\right)e^{-k\left(v^2_x+v^2_y\right)t}\right), \quad U_t =\mathcal{H}^{-1}\left(\mathcal{H}\left(U_0\right)e^{-k\left(v^2_x+v^2_y\right)t}\right)\) 이 때, 이미지는 유한한 크기이므로 Neumann 경계 조건 설정
\[\frac{\partial u\left(x,y,t\right)}{\partial \mathbf{n}}=0, \forall\left(x,y\right) \in D, t>0\]
MoE for event domain
- low-motion objects나 sparse한 경우
- 빈 공간이 많이 생김 → 원본 이미지를 여러 패치로 나누면 roi가 단일 patch 내에 존재하는 경우가 많음
- 따라서, patch 내부만 처리하고, patch 간 interaction은 무시 → DCT와 HT를 각 patch 내부에 적용
- high-motion object나 dense scene의 경우
- patch 사이의 interaction 고려해야 함 → DFT를 활용해 patch 간 정보 교환
Loss function with IoU-based Query Selection (IQS)
- 기존 DETR에서 top-k query 선택 시 classification과 IoU score 차이가 높은 문제점을 수정
classification loss에 IoU를 포함시켜 classification과 IoU score가 동시에 높을 수 있도록 함
\[\mathcal{L}\left(y, \hat{y}\right)=\mathcal{L}_{bbox}\left(b,\hat{b}\right)+\mathcal{L}_{cls}\left(IoU,c,\hat{c}\right)\]
Results
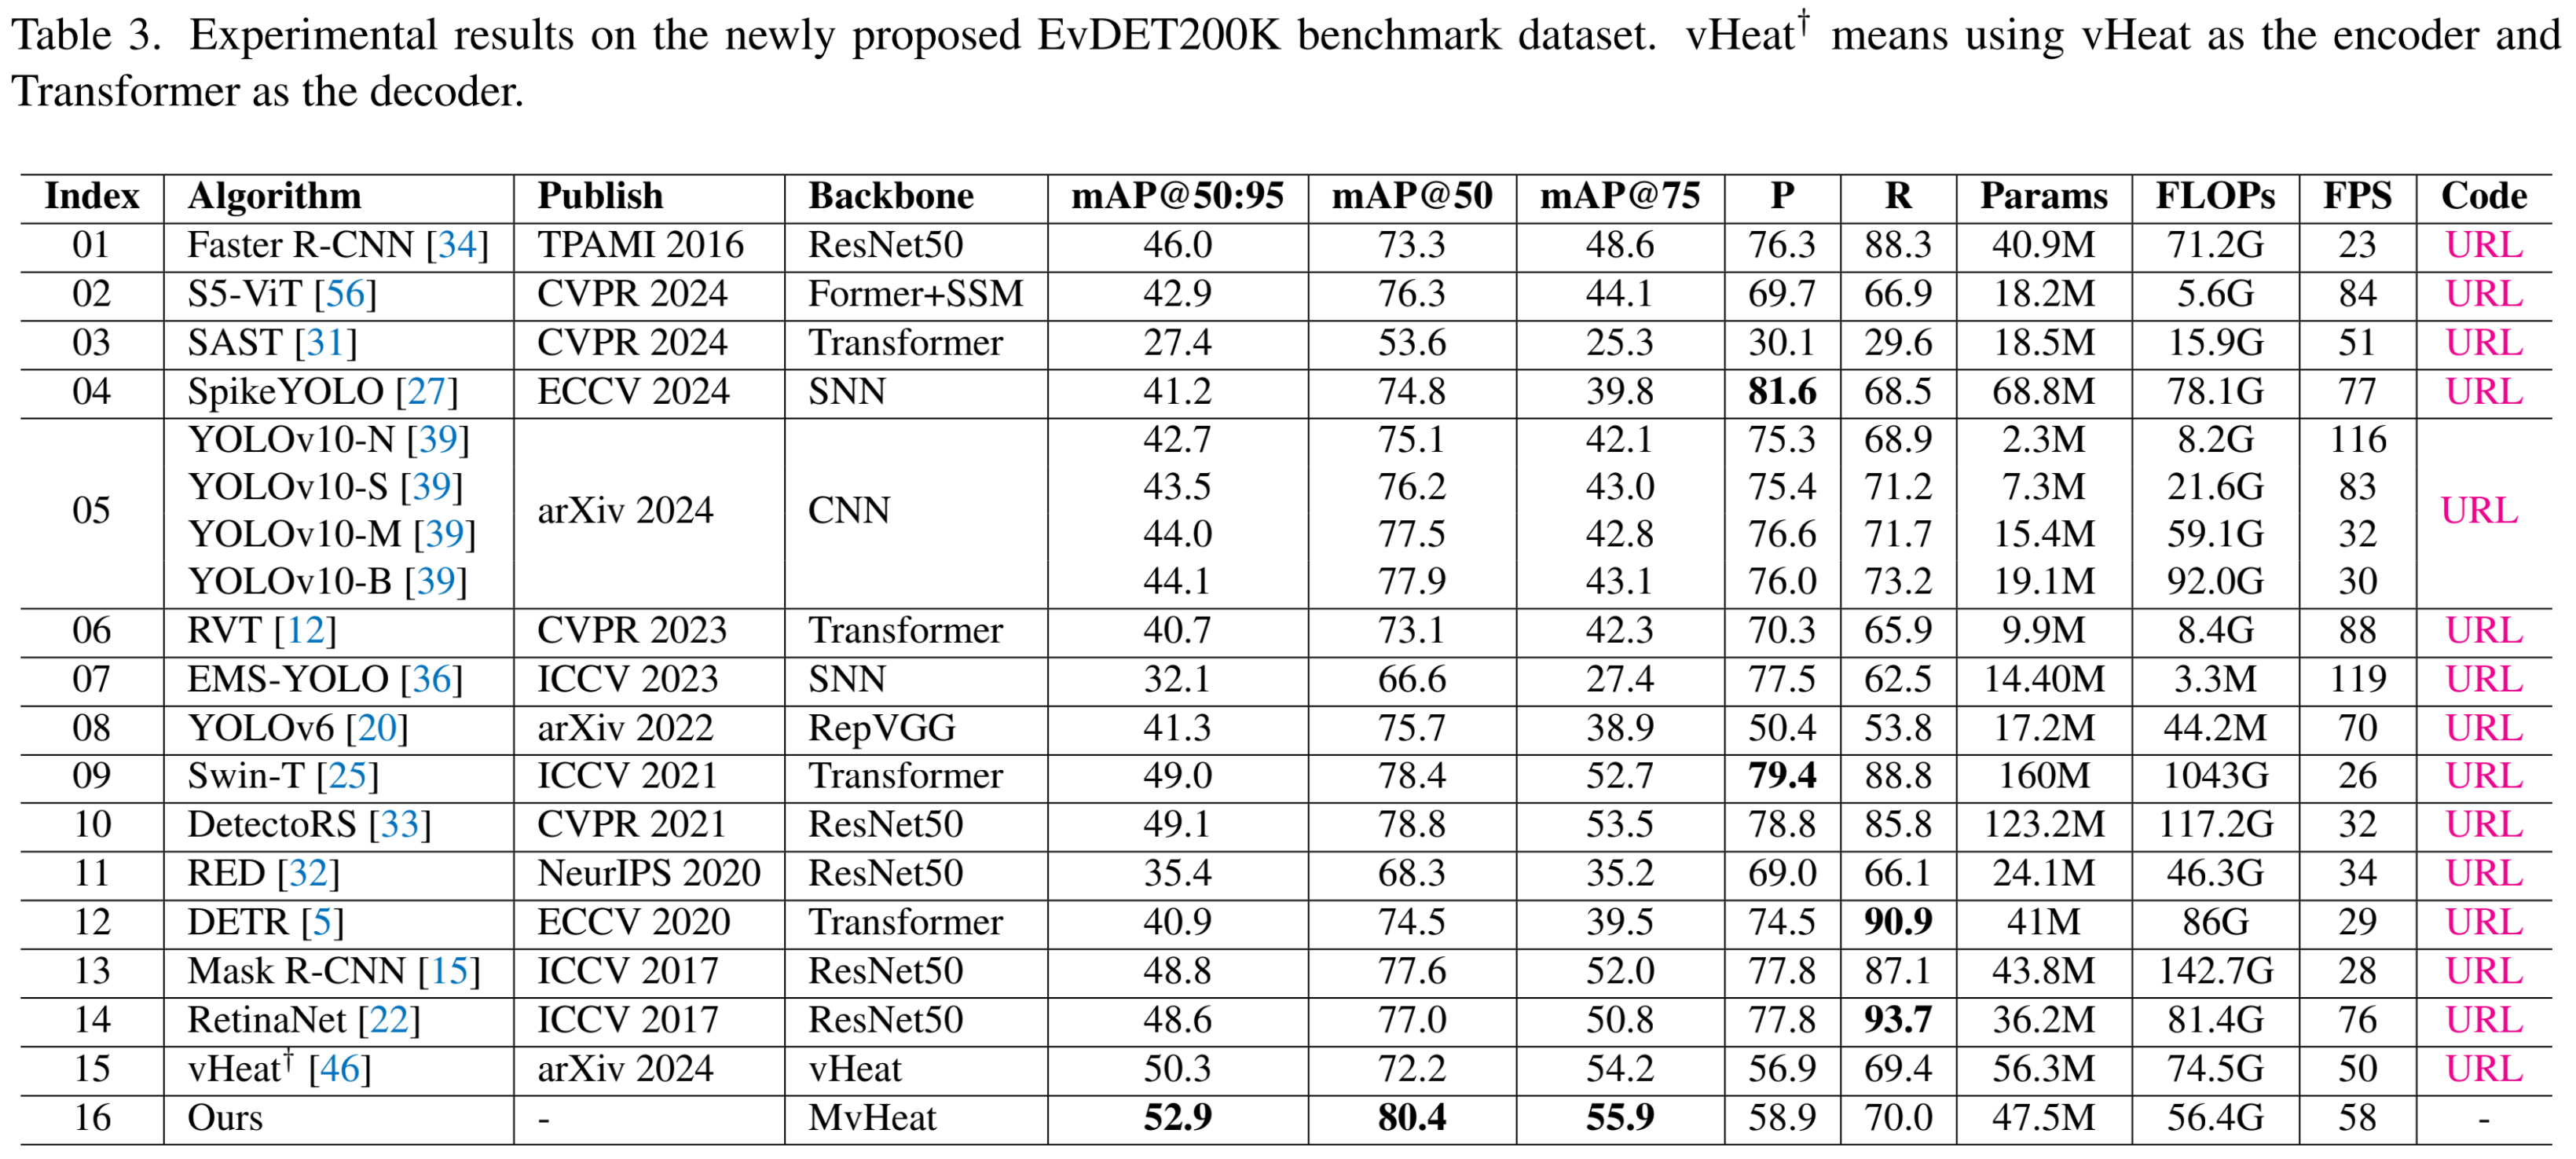 FPS가 58이라 실시간은 무리인 듯 함
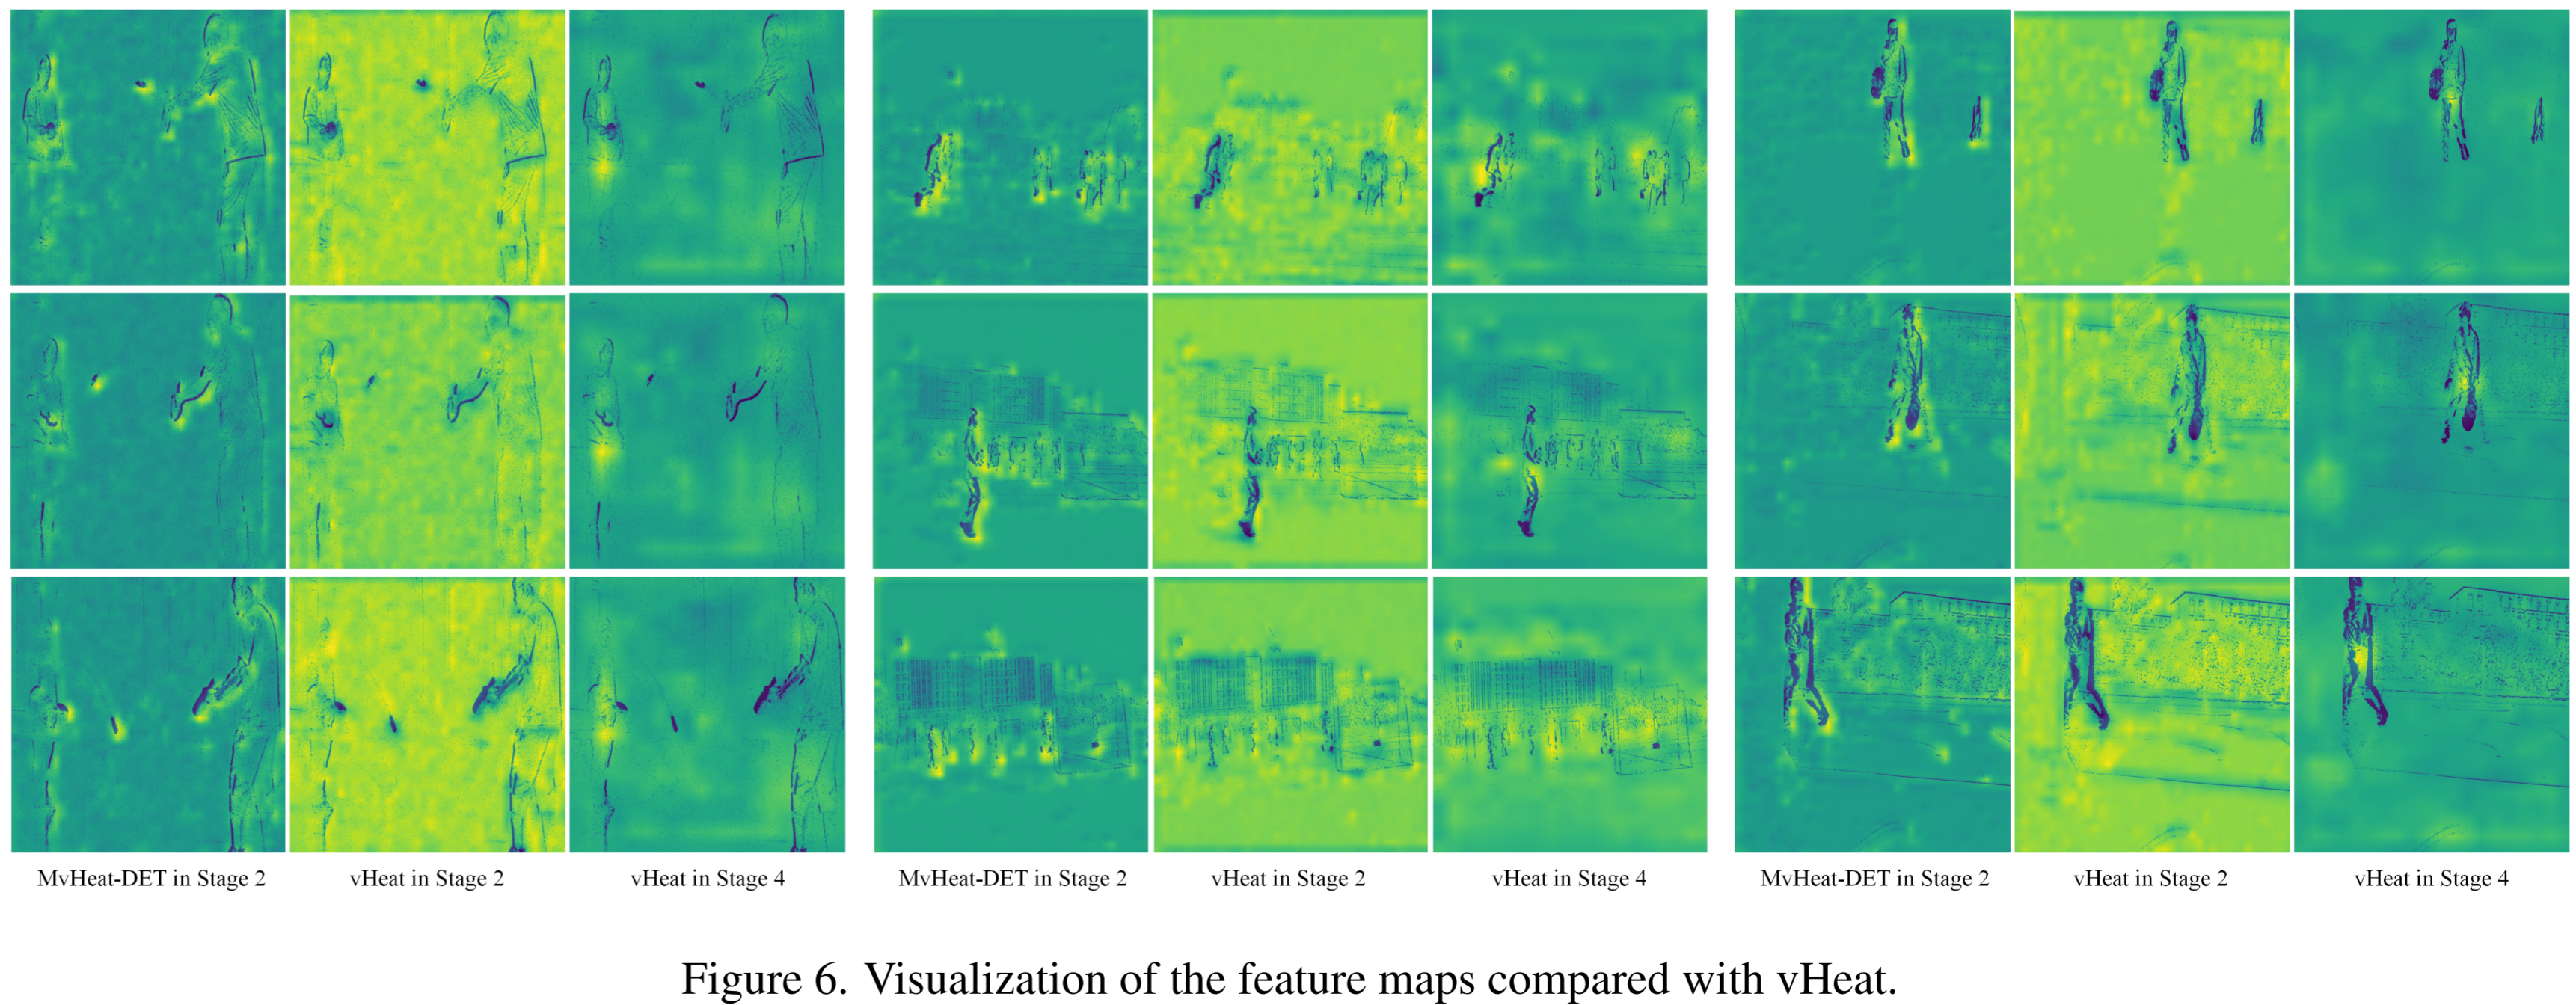 vHeat의 feature map 시각화
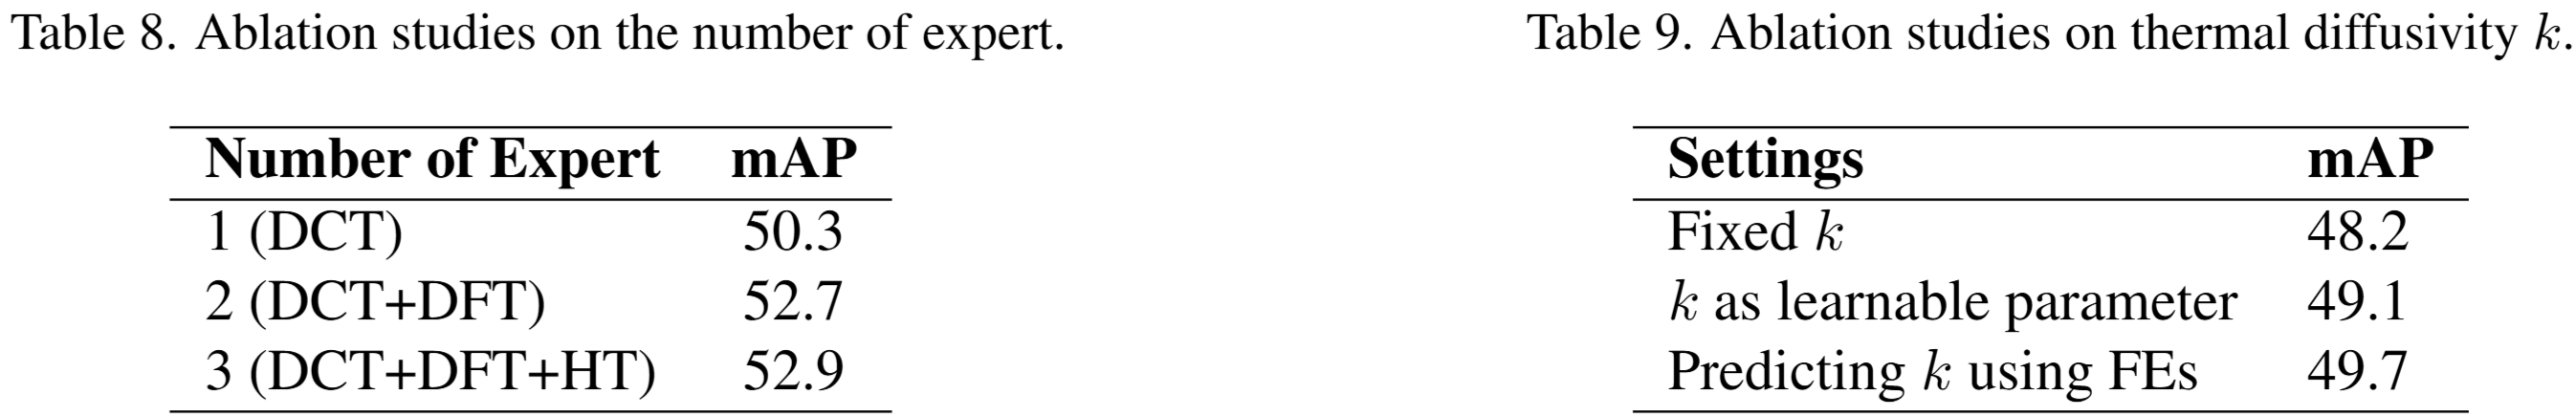 k가 learnable parameter인 것과 FEs를 적용한 것의 차이는 코드를 봐야 할 것 같음